


Caminos de preparación en almacén: por qué su WMS no calcula la ruta correcta
 Arthur GueltonCoFounder
En resumen
- La optimización de los caminos de preparación en almacén se basa en un cálculo preciso de la ruta, pero la mayoría de los WMS utilizan una distancia estática de ubicación a ubicación, no un cálculo dinámico punto a punto.
- Tres aspectos siguen sistemáticamente infrautilizados: los pasillos transversales como atajos, la elección del equipo y los puntos de partida múltiples.
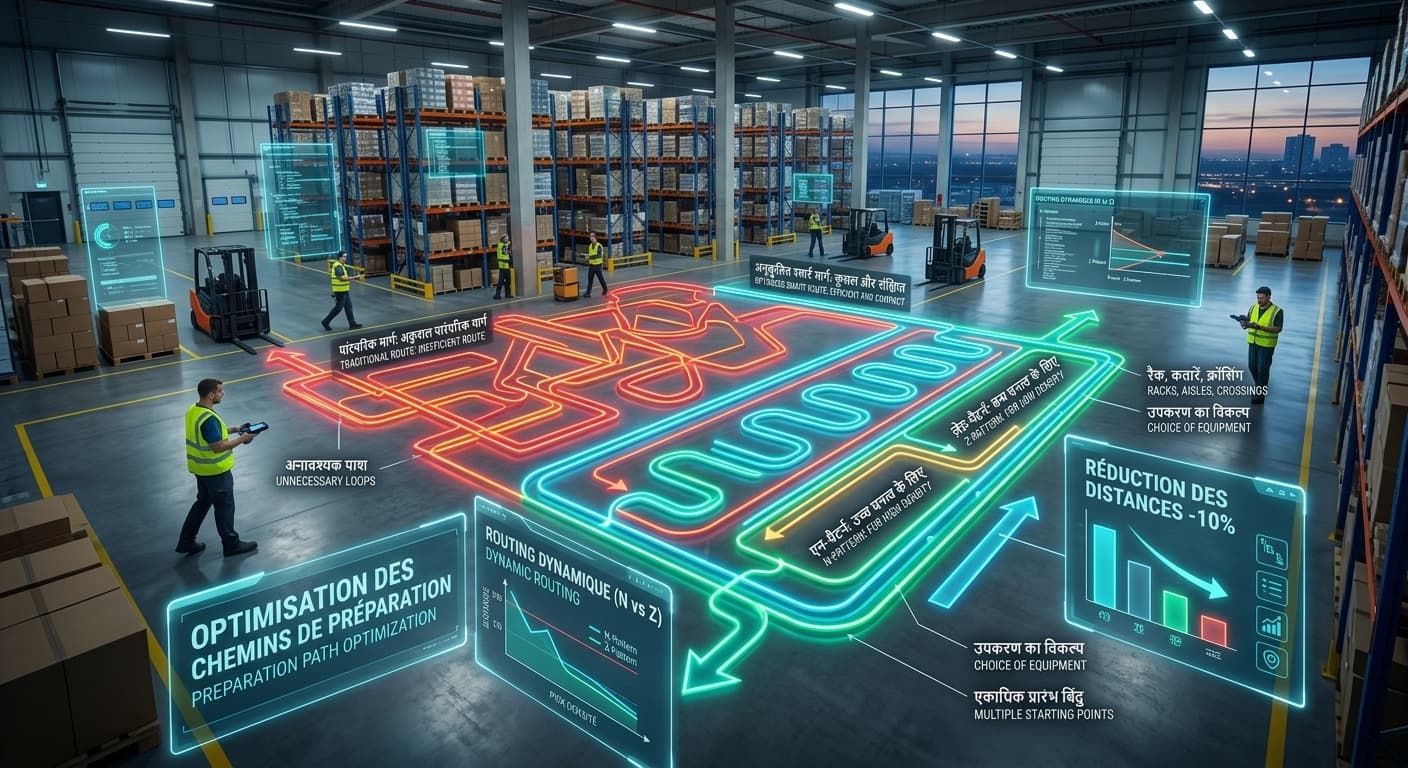
- El picking en N (serpentina) y el picking en Z (retorno parcial) no producen los mismos resultados según la densidad de recogidas. Un WMS que aplica un método fijo no se adapta a cada misión.
- Un cálculo dinámico integra todos los puntos de paso reales (racks, muelles, cruces, equipos) y secuencia cada misión según el método de routing definido al inicio (N o Z) por el responsable de almacén.
- Si el sentido de circulación en el almacén cambia, el impacto en la secuencia de recogida se recalcula de inmediato, sin reconfiguración manual.
- Ganancia medida en los caminos de preparación: 5% a 20% de distancias recorridas, ganancia media 10%
acumulable con la constitución de misiones (20%) y el slotting (25%).
Lo que hace su WMS: la distancia de ubicación a ubicación
El distanciador del WMS calcula la distancia entre dos ubicaciones de almacenamiento, de un rack a otro. No modeliza la ruta real que sigue un preparador entre dos recogidas.
Lo que cubre el distanciador:
- Distancia entre dos referencias de rack (A-01-01 -> B-03-05)
- Secuenciación de la lista de recogida según ese orden de distancia
- Asignación de un punto de partida fijo por defecto
Lo que no cubre el distanciador:
- Los puntos de paso intermedios reales: cruces, muelles de salida, transportadores, zonas de staging
- Los equipos de manutención y sus propias restricciones de circulación
- Los pasillos transversales utilizables como atajos entre zonas
- Las referencias con varias direcciones de almacenamiento (multi-ubicaciones)
- La dinámica de la misión: la distancia real depende de la composición exacta de las recogidas, no de una regla genérica
Consecuencia directa:
- El WMS aproxima la ruta, no la calcula.
- La secuencia de recogida generada es coherente en el papel, subóptima en el almacén físico.
- Los preparadores se desvían del camino prescrito, porque no corresponde a la realidad del terreno.
Tres aspectos infrautilizados por los WMS clásicos
Los pasillos transversales
Los WMS suelen ignorar los pasillos transversales como atajos entre zonas longitudinales.
- Lo que ocurre: el preparador es guiado hasta el final del pasillo, da la vuelta, sube por un pasillo paralelo, cuando un pasillo transversal habría permitido cortar directamente.
- Consecuencia: desvíos innecesarios en cada misión, invisibles en el distanciador estático.
- Lo que esto representa: en un almacén con 10 pasillos y 2 pasillos transversales, se absorben silenciosamente varios cientos de metros de desvío por turno.
La elección de los equipos
En la mayoría de los almacenes, varios equipos periféricos fijos están disponibles en diferentes lugares: impresoras de etiquetas al final del pasillo, enfardadoras en la zona de depósito, desapiladoras en la entrada de la zona. Cuando existen varios ejemplares del mismo equipo, la elección de cuál utilizar impacta directamente en el camino de preparación.
Ejemplos concretos:
- Dos impresoras de etiquetas disponibles: una al final del pasillo A, otra al final del pasillo D. Según la composición de la misión, una u otra supone un desvío de 80 a 150 metros.
- Dos enfardadoras disponibles: una en la zona B, otra en la zona F. Si la misión termina en la zona B, pasar por la enfardadora de la zona F añade un ida y vuelta innecesario.
- Desapiladora única en la entrada de la zona: si la misión comienza en el lado opuesto, el desvío para alcanzar la desapiladora puede suponer varios cientos de metros por turno.
Lo que hace el WMS:
- Asigna un equipo por defecto, a menudo el mismo para todas las misiones, sea cual sea su composición.
- No calcula cuál de los equipos disponibles minimiza el desvío en el contexto de la misión en curso.
Consecuencia:
- Desvíos sistemáticos, invisibles en el distanciador estático.
- La elección óptima del equipo a utilizar depende de la secuencia real de recogidas, una variable que el WMS no trata.
Los puntos de partida múltiples
Algunos almacenes disponen de varios puntos de partida posibles para una misión: muelle A, zona de consolidación, puesto de depósito intermedio.
- El WMS elige un punto de partida por defecto, a menudo el mismo para todas las misiones.
- No calcula cuál minimiza realmente la ruta global según la composición de la misión.
- Resultado: misiones que parten del lado equivocado del almacén, con kilómetros adicionales absorbidos sin ser medidos.
Picking en N, picking en Z: cuando el método lo cambia todo
Dos métodos de routing picking dominan la práctica operativa. No producen los mismos resultados según la distribución de las recogidas.
Picking en N (serpentina)
- El preparador recorre los pasillos de extremo a extremo, en ida y vuelta continua.
- Entra por un lado, sale por el otro, entra en el siguiente pasillo.
- Fácil de parametrizar, sencillo de entender para los operarios.
- Límite: si las recogidas se concentran al principio del pasillo, el preparador recorre el pasillo entero para nada.
Picking en Z (retorno parcial)
- El preparador entra en un pasillo, recoge y sale por el mismo lado si las recogidas restantes están aguas arriba.
- Reduce las distancias en pasillos con baja densidad de recogidas.
- Límite: en un pasillo de alta densidad, el retorno parcial genera más distancia que la serpentina.
Tabla comparativa N vs Z
Criterio | Picking en N | Picking en Z |
|---|---|---|
Principio | Serpentina de extremo a extremo | Retorno parcial por el mismo lado |
Condiciones óptimas | Recogidas repartidas a lo largo de todo el pasillo | Recogidas concentradas al principio o al final del pasillo |
Ventaja | Simplicidad, previsibilidad de la ruta | Reducción de distancias en pasillos poco densos |
Límite | Pasillos recorridos en vacío si hay pocas recogidas | Menos eficaz en pasillos de alta densidad de recogidas |
Parametrización WMS | Fácil - regla fija | Requiere un cálculo por pasillo y por misión |
El problema central: un WMS que aplica un método fijo (N o Z) no se adapta a la realidad de cada misión. Una misión con 3 recogidas en 10 pasillos no requiere el mismo método que una misión con 30 recogidas en 4 pasillos. La optimización de los caminos de preparación en almacén exige una adaptación misión por misión.
Find & Order: del distanciador estático al cálculo de ruta dinámico
Find & Order supera el distanciador estático en cuatro dimensiones.
Cálculo dinámico punto a punto
- Modelización de todos los puntos de paso reales: racks, equipos, muelles, cruces, zonas de staging.
- No solo las ubicaciones de almacenamiento, todos los nodos de la ruta física.
- La distancia calculada corresponde a la ruta que realmente sigue el preparador.
Integración de las restricciones de circulación
- Pasillos transversales integrados como atajos efectivos en el grafo de desplazamiento.
- Sentido de circulación del almacén tenido en cuenta para cada segmento de la ruta.
- Zonas de acceso restringido (zonas frías, zonas seguras) incluidas en el cálculo.
Elección automática del punto de partida
- Para cada misión, se calcula el mejor punto de partida según la composición real de las recogidas.
- No hay punto de partida fijo por defecto, el cálculo se adapta a cada misión.
Método de picking: una restricción de entrada, no una elección automática
- Find & Order no decide automáticamente el método de picking (N o Z): es una restricción definida de entrada por el responsable de almacén.
- Si esta restricción cambia - paso del picking en N al picking en Z, modificación de los sentidos de circulación - basta con actualizar el parámetro.
- El algoritmo recalcula de inmediato todas las secuencias de recogida, sin reparametrización adicional.
- El gemelo digital 3D garantiza que el cálculo refleje el almacén real, no una aproximación 2D.
Restricciones operativas: cómo las absorben los algoritmos
Los WMS compensan su falta de precisión con reglas rígidas: número de zonas fijas, prioridades fijas, restricciones de circulación codificadas. Cada reorganización del almacén desencadena un proyecto de reparametrización.
Find & Order hace lo contrario.
El cálculo en tiempo real confía a los algoritmos el respeto de las reglas elementales, minimizando al mismo tiempo las distancias. Resultado: menos reglas que mantener, menos reparametrización.
Ejemplos concretos:
- Reducción del número de zonas necesarias - cuando el cálculo dinámico ya optimiza la compacidad, la división en zonas rígidas se vuelve menos útil. Menos zonas = menos reglas que mantener.
- Prioridades recalculadas en cada misión - según la densidad real de recogidas, no según una parametrización fija. Una zona prioritaria a las 9h puede no serlo a las 14h si la composición de las misiones ha cambiado.
- Absorción de los cambios de layout - si los sentidos de circulación cambian, el distanciador WMS requiere una intervención manual. Find & Order recalcula automáticamente todas las secuencias de recogida.
- Multi-direcciones gestionadas nativamente - para las referencias con varias ubicaciones de almacenamiento, la mejor ubicación se selecciona al vuelo según la posición actual del preparador en su misión.
Tabla comparativa: solo WMS vs Find & Order
Dimensión | Solo WMS | Find & Order |
|---|---|---|
Tipo de distanciador | Estático - de ubicación a ubicación | Dinámico - punto a punto (racks, muelles, equipos, cruces) |
Pasillos transversales | Ignorados | Integrados como atajos en el grafo de desplazamiento |
Elección del punto de partida | Fijo por defecto | Calculado para cada misión según la composición de las recogidas |
Cambio de método de picking (N/Z) | Reparametrización manual completa | Actualización del parámetro -> recálculo automático |
Impacto de un cambio de sentido de circulación | Reparametrización manual requerida | Recálculo automático de la secuencia de recogida |
Gestión de restricciones | Reglas rígidas codificadas | Algoritmos adaptativos - menos reglas, más flexibilidad |
Referencias multi-dirección | Ubicación fija por defecto | Mejor ubicación seleccionada dinámicamente |
Indicadores para medir el impacto en los caminos de preparación
Seis KPIs para gestionar la optimización de los caminos de preparación en almacén.
- Distancia total recorrida por misión
- Definición: distancia acumulada (en metros) o tiempo de desplazamiento por misión completa.
- Lo que significa una mejora: reducción directa del tiempo no productivo; cada metro ahorrado se traduce en picks adicionales por hora.
- Número de pasillos recorridos por misión
- Definición: número de pasillos distintos recorridos para completar una misión.
- Lo que significa una mejora: una misión compacta permanece en un perímetro reducido; indicador de la calidad del routing picking y de la constitución de misiones.
- Tasa de pasillos recorridos sin recogida
- Definición: proporción de pasillos recorridos sin ninguna recogida (pasillos "en vacío").
- Lo que significa una mejora: los pasillos transversales y el routing en Z reducen esta tasa; cada pasillo recorrido debe contribuir a la misión.
- Distancia inter-pick
- Definición: distancia media entre dos recogidas consecutivas dentro de una misma misión.
- Lo que significa una mejora: indicador directo de la compacidad de la secuencia de recogida; su reducción valida que el routing se adapta a la distribución real de las recogidas.
- Tiempo medio de misión
- Definición: tiempo total entre el inicio y el final de una misión, incluyendo desplazamientos, recogidas y manipulación.
- Lo que significa una mejora: indicador de carga real - más fiel que el número de líneas para equilibrar las misiones entre preparadores (método SMB/MTM).
- Diferencia entre recorrido teórico y recorrido real
- Definición: mide la adherencia del preparador al recorrido prescrito por el sistema.
- Lo que significa una mejora: una diferencia elevada revela que el recorrido prescrito no es practicable en el almacén real - señal de que el distanciador WMS no refleja la realidad física del terreno.
Resultados concretos
Ahorros en los recorridos de preparación
- Reducción de las distancias recorridas: del 5% al 20% según las restricciones de desplazamiento
- Ahorro medio medido: 10%
Efecto palanca acumulativo
Estos ahorros se suman a los demás factores de optimización:
- Constitución de misiones compactas: ahorro medio 20% (hasta un 25% de distancias)
- Slotting: ahorro medio 25% (hasta un 30% en las distancias de picking)
- Recorridos de preparación optimizados: ahorro medio 10% (hasta un 20% según las restricciones)
Cada factor se aplica sobre un flujo ya mejorado por los anteriores: los ahorros son acumulativos, no alternativos.
Estime sus ahorros potenciales con el calculador de ahorros de Find & Order.
FAQ
¿Cuál es la diferencia entre picking en N y picking en Z?
El picking en N (o serpenteante) guía al preparador de un extremo a otro en cada pasillo, en un ida y vuelta continuo. Es sencillo de aplicar, pero genera distancias importantes cuando las recogidas se concentran al principio del pasillo: el preparador recorre todo el pasillo para pocas recogidas.
El picking en Z (o retorno parcial) permite al preparador salir por el mismo lado si las recogidas restantes están al inicio. Reduce las distancias en pasillos con baja densidad de recogidas, pero es menos eficiente que el serpenteante en pasillos muy densos. El método óptimo depende de la composición exacta de cada misión y de las restricciones de circulación del almacén. En Find & Order, el método (N o Z) lo define de entrada el responsable de almacén: si cambia, basta con actualizar un solo parámetro para que el algoritmo recalcule todas las secuencias.
¿Hay que reparametrizar Find & Order si se reorganiza el almacén?
No. Si cambian los sentidos de circulación, se añaden pasillos transversales o se reorganizan zonas, Find & Order recalcula automáticamente todas las secuencias de picking. El gemelo digital 3D se actualiza una vez y los algoritmos se adaptan sin intervención manual sobre las reglas de routing. Es lo contrario del WMS, que requiere una reparametrización explícita en cada modificación del layout.
¿Cómo saber si mis recorridos de preparación actuales son óptimos?
Tres señales revelan un routing subóptimo:
- Alto porcentaje de pasillos vacíos : los preparadores atraviesan regularmente pasillos sin recoger - el routing no aprovecha los pasillos transversales ni el retorno parcial.
- Diferencia entre recorrido prescrito y recorrido real : si los preparadores se desvían sistemáticamente del recorrido sugerido por el WMS, es que el distanciador no refleja la realidad física del almacén.
- Alta distancia inter-pick : una distancia media entre dos recogidas consecutivas superior a lo que la densidad del almacén debería permitir indica un routing mal adaptado a la distribución de ubicaciones.
Estos tres indicadores se pueden medir sin un proyecto de transformación: son suficientes para establecer un diagnóstico inicial.