


Chemins de préparation en entrepôt : pourquoi votre WMS ne calcule pas le bon trajet
 Arthur GueltonCoFounder
En bref
- L'optimisation des chemins de préparation en entrepôt repose sur un calcul de trajet précis or la plupart des WMS s'appuient sur un distancier statique emplacement-à-emplacement, pas sur un calcul point-à-point dynamique.
- Trois angles restent systématiquement sous-exploités : les allées transverses comme raccourcis, le choix de l'équipement, et les points de départ multiples.
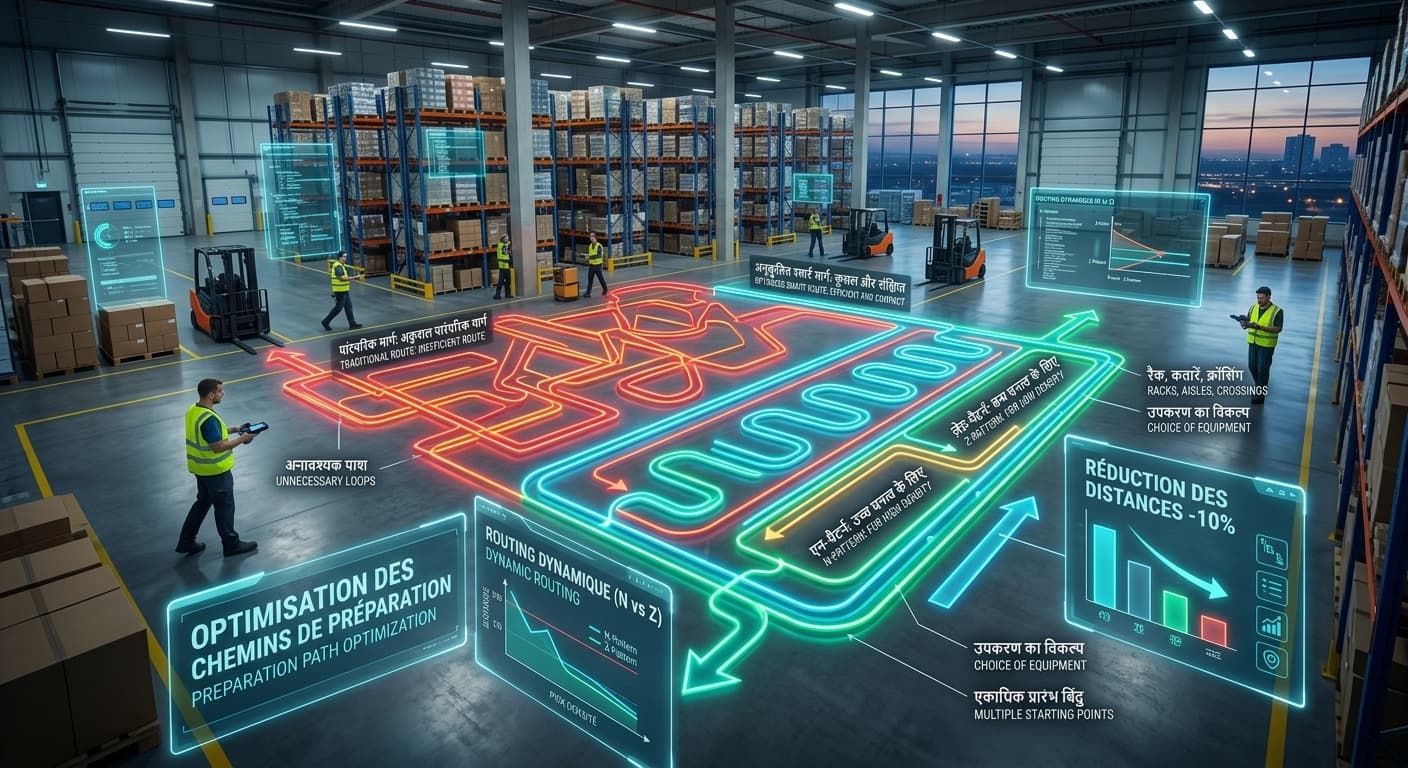
- Le picking en N (serpentin) et le picking en Z (retour partiel) ne produisent pas les mêmes résultats selon la densité de prises. Un WMS qui applique une méthode fixe ne s'adapte pas à chaque mission.
- Un calcul dynamique intègre tous les points de passage réels (racks, quais, croisements, équipements) et séquence chaque mission selon la méthode de routing définie en entrée (N ou Z) par le responsable d'entrepôt.
- Si le sens de circulation entrepôt change, l'impact sur la séquence de prélèvement est recalculé immédiatement, sans re-paramétrage manuel.
- Gain mesuré sur les chemins de préparation : 5% à 20% de distances parcourues, gain moyen 10 %
cumulable avec la constitution de missions (20 %) et le slotting (25 %).
Ce que fait votre WMS : le distancier emplacement-à-emplacement
Le distancier WMS calcule la distance entre deux emplacements de stockage - d'un rack à un autre. Il ne modélise pas le trajet réel qu'un préparateur emprunte entre deux prises.
Ce que le distancier couvre :
- Distance entre deux références de rack (A-01-01 -> B-03-05)
- Séquençage de la liste de prélèvement selon cet ordre de distance
- Affectation d'un point de départ fixe par défaut
Ce que le distancier ne couvre pas :
- Les points de passage intermédiaires réels : croisements, quais de départ, convoyeurs, zones de staging
- Les équipements de manutention et leurs contraintes de circulation propres
- Les allées transverses utilisables comme raccourcis entre zones
- Les références ayant plusieurs adresses de stockage (multi-emplacements)
- La dynamique de la mission : la distance réelle dépend de la composition exacte des prises, pas d'une règle générique
Conséquence directe :
- Le WMS approxime le trajet - il ne le calcule pas.
- La séquence de prélèvement générée est cohérente sur le papier, sous-optimale dans l'entrepôt physique.
- Les préparateurs dévient du chemin prescrit, car il ne correspond pas à la réalité du terrain.
Trois angles sous-exploités par les WMS classiques
Les allées transverses
Les WMS ignorent généralement les allées transverses comme raccourcis entre zones longitudinales.
- Ce qui se passe : le préparateur est guidé en bout d'allée, fait demi-tour, remonte une allée parallèle - alors qu'une allée transverse aurait permis de couper directement.
- Conséquence : des détours inutiles sur chaque mission, invisibles dans le distancier statique.
- Ce que cela représente : sur un entrepôt à 10 allées avec 2 allées transverses, plusieurs centaines de mètres de détour par shift sont absorbés en silence.
Le choix des équipements
Dans la plupart des entrepôts, plusieurs équipements périphériques fixes sont disponibles à différents endroits : imprimantes d'étiquettes en bout d'allée, filmeuses en zone de dépose, dépileuses en entrée de zone. Quand plusieurs exemplaires du même équipement existent, le choix de celui à utiliser impacte directement le chemin de préparation.
Exemples concrets :
- Deux imprimantes d'étiquettes disponibles : une en bout d'allée A, une en bout d'allée D. Selon la composition de la mission, l'une ou l'autre représente un détour de 80 à 150 mètres.
- Deux filmeuses disponibles : une en zone B, une en zone F. Si la mission se termine côté zone B, passer par la filmeuse de zone F ajoute un aller-retour inutile.
- Dépileuse unique en entrée de zone : si la mission démarre côté opposé, le détour pour atteindre la dépileuse peut représenter plusieurs centaines de mètres par shift.
Ce que le WMS fait :
- Il affecte un équipement par défaut - souvent le même pour toutes les missions, quelle que soit leur composition.
- Il ne calcule pas lequel des équipements disponibles minimise le détour dans le contexte de la mission en cours.
Conséquence :
- Des détours systématiques, invisibles dans le distancier statique.
- Le choix optimal de l'équipement à utiliser dépend de la séquence de prises réelle - une variable que le WMS ne traite pas.
Les points de départ multiples
Certains entrepôts disposent de plusieurs points de départ possibles pour une mission : quai A, zone de consolidation, poste de dépose intermédiaire.
- Le WMS choisit un point de départ par défaut - souvent le même pour toutes les missions.
- Il ne calcule pas lequel minimise réellement le trajet global selon la composition de la mission.
- Résultat : des missions qui partent du mauvais côté de l'entrepôt, avec des kilomètres supplémentaires absorbés sans être mesurés.
Picking en N, picking en Z : quand la méthode change tout
Deux méthodes de routing picking dominent la pratique opérationnelle. Elles ne produisent pas les mêmes résultats selon la répartition des prises.
Picking en N (serpentin)
- Le préparateur parcourt les allées de bout en bout, en aller-retour continu.
- Il entre par un côté, ressort par l'autre, entre dans l'allée suivante.
- Simple à paramétrer, facile à comprendre pour les opérateurs.
- Limite : si les prises sont concentrées en début d'allée, le préparateur parcourt l'allée entière pour rien.
Picking en Z (retour partiel)
- Le préparateur entre dans une allée, prélève, et ressort par le même côté si les prises restantes sont en amont.
- Réduit les distances sur les allées à faible densité de prises.
- Limite : sur une allée à forte densité, le retour partiel génère plus de distance que le serpentin.
Tableau comparatif N vs Z
Critère | Picking en N | Picking en Z |
|---|---|---|
Principe | Serpentin bout-en-bout | Retour partiel par le même côté |
Conditions optimales | Prises réparties sur toute la longueur de l'allée | Prises concentrées en début ou fin d'allée |
Avantage | Simplicité, prévisibilité du trajet | Réduction des distances sur allées peu denses |
Limite | Allées traversées à vide si prises rares | Moins efficace sur allées à forte densité de prises |
Paramétrage WMS | Facile - règle fixe | Nécessite un calcul par allée et par mission |
Le problème central : un WMS qui applique une méthode fixe (N ou Z) ne s'adapte pas à la réalité de chaque mission. Une mission avec 3 prises sur 10 allées n'appelle pas la même méthode qu'une mission avec 30 prises sur 4 allées. L'optimisation des chemins de préparation en entrepôt exige une adaptation mission par mission.
Find & Order : du distancier statique au calcul de chemin dynamique
Find & Order dépasse le distancier statique sur quatre dimensions.
Calcul point-à-point dynamique
- Modélisation de tous les points de passage réels : racks, équipements, quais, croisements, zones de staging.
- Pas seulement les emplacements de stockage - tous les nœuds du trajet physique.
- La distance calculée correspond au trajet que le préparateur emprunte réellement.
Intégration des contraintes de circulation
- Allées transverses intégrées comme raccourcis effectifs dans le graphe de déplacement.
- Sens de circulation entrepôt pris en compte pour chaque segment du trajet.
- Zones d'accès restreint (zones froides, zones sécurisées) incluses dans le calcul.
Choix automatique du point de départ
- Pour chaque mission, le meilleur point de départ est calculé selon la composition réelle des prises.
- Pas de point de départ fixe par défaut - le calcul s'adapte à chaque mission.
Méthode de picking : une contrainte en entrée, pas un choix automatique
- Find & Order ne décide pas automatiquement de la méthode de picking (N ou Z) : c'est une contrainte définie en entrée par le responsable d'entrepôt.
- Si cette contrainte change - passage du picking en N au picking en Z, modification des sens de circulation - il suffit de mettre à jour le paramètre.
- L'algorithme recalcule immédiatement l'ensemble des séquences de prélèvement, sans re-paramétrage supplémentaire.
- Le jumeau numérique 3D garantit que le calcul reflète l'entrepôt réel, pas une approximation 2D.
Contraintes opérationnelles : comment les algorithmes les absorbent
Les WMS compensent leur manque de précision par des règles rigides : nombre de zones fixes, priorités figées, contraintes de circulation codées en dur. Chaque réorganisation de l'entrepôt déclenche un chantier de re-paramétrage.
Find & Order fait l'inverse.
Le calcul en temps réel confie aux algorithmes le respect des règles élémentaires, tout en minimisant les distances. Résultat : moins de règles à maintenir, moins de re-paramétrage.
Exemples concrets :
- Réduction du nombre de zones nécessaires - quand le calcul dynamique optimise déjà la compacité, le découpage en zones rigides devient moins utile. Moins de zones = moins de règles à maintenir.
- Priorités recalculées à chaque mission - selon la densité de prises réelle, pas selon un paramétrage figé. Une zone prioritaire à 9h peut ne pas l'être à 14h si la composition des missions a changé.
- Absorption des changements de layout - si les sens de circulation changent, le distancier WMS nécessite une intervention manuelle. Find & Order recalcule automatiquement l'ensemble des séquences de prélèvement.
- Multi-adresses gérées nativement - pour les références ayant plusieurs emplacements de stockage, le meilleur emplacement est sélectionné à la volée selon la position courante du préparateur dans sa mission.
Tableau comparatif : WMS seul vs Find & Order
Dimension | WMS seul | Find & Order |
|---|---|---|
Type de distancier | Statique - emplacement à emplacement | Dynamique - point à point (racks, quais, équipements, croisements) |
Allées transverses | Ignorées | Intégrées comme raccourcis dans le graphe de déplacement |
Choix du point de départ | Fixe par défaut | Calculé pour chaque mission selon la composition des prises |
Changement de méthode de picking (N/Z) | Re-paramétrage manuel complet | Mise à jour du paramètre -> recalcul automatique |
Impact d'un changement de sens de circulation | Re-paramétrage manuel requis | Recalcul automatique de la séquence de prélèvement |
Gestion des contraintes | Règles rigides codées en dur | Algorithmes adaptatifs - moins de règles, plus de flexibilité |
Références multi-adresses | Emplacement fixe par défaut | Meilleur emplacement sélectionné dynamiquement |
Les indicateurs pour mesurer l'impact sur les chemins de préparation
Six KPIs pour piloter l'optimisation des chemins de préparation en entrepôt.
- Distance totale parcourue par mission
- Définition : distance cumulée (en mètres) ou temps de déplacement par mission complète.
- Ce qu'une amélioration signifie : réduction directe du temps non productif - chaque mètre économisé se traduit en picks supplémentaires par heure.
- Nombre d'allées traversées par mission
- Définition : nombre d'allées distinctes empruntées pour compléter une mission.
- Ce qu'une amélioration signifie : une mission compacte reste dans un périmètre réduit - indicateur de la qualité du routing picking et de la constitution de missions.
- Taux d'allées traversées sans prélèvement
- Définition : part des allées traversées sans aucune prise (allées "à vide").
- Ce qu'une amélioration signifie : les allées transverses et le routing en Z réduisent ce taux - chaque allée traversée doit contribuer à la mission.
- Distance inter-pick
- Définition : distance moyenne entre deux prises consécutives au sein d'une même mission.
- Ce qu'une amélioration signifie : indicateur direct de la compacité de la séquence de prélèvement - sa réduction valide que le routing s'adapte à la répartition réelle des prises.
- Temps de mission moyen
- Définition : temps total entre le départ et la fin d'une mission, intégrant déplacements, prises et manutention.
- Ce qu'une amélioration signifie : indicateur de charge réelle - plus fidèle que le nombre de lignes pour équilibrer les missions entre préparateurs (méthode SMB/MTM).
- Écart entre chemin théorique et chemin réel
- Définition : mesure de l'adhérence du préparateur au chemin prescrit par le système.
- Ce qu'une amélioration signifie : un écart élevé révèle que le chemin prescrit n'est pas praticable dans l'entrepôt réel - signal que le distancier WMS ne reflète pas la physique du terrain.
Résultats concrets
Gains sur les chemins de préparation
- Réduction des distances parcourues : de 5% à 20% selon les contraintes de déplacement
- Gain moyen mesuré : 10%
Effet de levier cumulatif
Ces gains s'additionnent avec les autres leviers d'optimisation :
- Constitution de missions compactes : gain moyen 20% (jusqu'à 25% de distances)
- Slotting : gain moyen 25% (jusqu'à 30% sur les distances de picking)
- Chemins de préparation optimisés : gain moyen 10% (jusqu'à 20% selon les contraintes)
Chaque levier s'applique sur un flux déjà amélioré par les précédents - les gains sont cumulables, pas alternatifs.
Estimez vos gains potentiels avec le calculateur de gains Find & Order.
FAQ
Quelle différence entre picking en N et picking en Z ?
Le picking en N (ou serpentin) guide le préparateur de bout en bout dans chaque allée, en aller-retour continu. Simple à appliquer, il génère des distances importantes quand les prises sont concentrées en début d'allée - le préparateur parcourt l'allée entière pour peu de prises.
Le picking en Z (ou retour partiel) permet au préparateur de ressortir par le même côté si les prises restantes sont en amont. Il réduit les distances sur les allées à faible densité de prises, mais devient moins efficace que le serpentin sur les allées très denses. La méthode optimale dépend de la composition exacte de chaque mission et des contraintes de circulation de l'entrepôt. Dans Find & Order, la méthode (N ou Z) est définie en entrée par le responsable d'entrepôt - si elle change, un seul paramètre à mettre à jour suffit pour que l'algorithme recalcule l'ensemble des séquences.
Faut-il re-paramétrer Find & Order si on réorganise l'entrepôt ?
Non. Si les sens de circulation changent, si des allées transverses sont ajoutées ou si des zones sont réorganisées, Find & Order recalcule automatiquement l'ensemble des séquences de prélèvement. Le jumeau numérique 3D est mis à jour une fois - les algorithmes s'adaptent sans intervention manuelle sur les règles de routing. C'est l'inverse du WMS, qui nécessite un re-paramétrage explicite à chaque modification du layout.
Comment savoir si mes chemins de préparation actuels sont optimaux ?
Trois signaux révèlent un routing sous-optimal :
- Taux d'allées à vide élevé : les préparateurs traversent régulièrement des allées sans prélèvement - le routing ne tire pas parti des allées transverses ni du retour partiel.
- Écart entre chemin prescrit et chemin réel : si les préparateurs dévient systématiquement du chemin suggéré par le WMS, c'est que le distancier ne reflète pas la réalité physique de l'entrepôt.
- Distance inter-pick élevée : une distance moyenne entre deux prises consécutives supérieure à ce que la densité de l'entrepôt devrait permettre indique un routing mal adapté à la répartition des emplacements.
Ces trois indicateurs se mesurent sans projet de transformation - ils suffisent pour établir un diagnostic de départ.